Domain flyi.de kaufen?
Wir ziehen mit dem Projekt
flyi.de um.
Sind Sie am Kauf der Domain
flyi.de interessiert?
domain@kv-gmbh.de · 0541-91531010
Domain flyi.de kaufen?
Warum hat Luke Skywalker eine Roboterhand?
Luke Skywalker hat eine Roboterhand, weil er im Kampf gegen Darth Vader in "Star Wars: Episode V - Das Imperium schlägt zurück" seine rechte Hand verliert. Um seine Funktionalität wiederherzustellen, bekommt er eine Prothese in Form einer Roboterhand. Diese dient als Ersatz für seine verlorene Hand und ermöglicht es ihm, seine motorischen Fähigkeiten wiederzuerlangen. **
Wie trägt die Flughafen-Sicherheit zur Gewährleistung der Passagier- und Flugzeug-Sicherheit bei?
Die Flughafen-Sicherheit überwacht und kontrolliert den Zugang zum Flughafen, um unerwünschte Personen und gefährliche Gegenstände fernzuhalten. Sie führt Sicherheitskontrollen an Passagieren und Gepäck durch, um potenzielle Bedrohungen zu identifizieren und zu verhindern. Durch diese Maßnahmen trägt die Flughafen-Sicherheit dazu bei, die Sicherheit der Passagiere und Flugzeuge zu gewährleisten. **

Ähnliche Suchbegriffe für Roboterhand
Top-Angebote
Produkte zum Begriff Roboterhand:
-
Jansson, Tove: Reisen mit leichtem GepäckReisen mit leichtem Gepäck , In 12 Erzählungen von Menschen auf Reisen, Menschen in neuen Umgebungen nimmt Tove Jansson den Leser mit in die Fremde. In leichtem Ton, präzise und schnörkellos präsentiert sie komplizierte Charaktere. Mit diskretem Humor erzählt sie die skurrilsten Geschichten vom Fortkommen, Zurückkommen oder Ankommen bei sich selbst - ein großer Gewinn im Gepäck jedes Lesers. , Elektromotoren & -teile > Elektro- & Hybridautoteile , Erscheinungsjahr: 202009, Produktform: Leinen, Autoren: Jansson, Tove, Übersetzung: Kicherer, Birgitta, Seitenzahl/Blattzahl: 188, Keyword: Einsamkeit; Finnland; Helsinki; Mumins; Psychologie; Reisen; Skandinavien; Tove Jansson, Fachschema: Skandinavien / Roman, Erzählung, Fachkategorie: Belletristik: Themen, Stoffe, Motive: Psychologisches Innenleben~Belletristik: Themen, Stoffe, Motive: Soziales~Belletristik: Erzählungen, Kurzgeschichten, Short Stories, Region: Nordeuropa, Skandinavien, Zeitraum: Zweite Hälfte 20. Jahrhundert (1950 bis 1999 n. Chr.), Warengruppe: HC/Belletristik/Romane/Erzählungen, Fachkategorie: Moderne und zeitgenössische Belletristik, Thema: Entspannen, Text Sprache: ger, Originalsprache: swe, UNSPSC: 49019900, Warenverzeichnis für die Außenhandelsstatistik: 49019900, Verlag: Urachhaus/Geistesleben, Verlag: Urachhaus/Geistesleben, Verlag: Urachhaus, Länge: 218, Breite: 142, Höhe: 25, Gewicht: 377, Produktform: Gebunden, Genre: Belletristik, Genre: Belletristik, Herkunftsland: DEUTSCHLAND (DE), Katalog: deutschsprachige Titel, Katalog: Gesamtkatalog, Katalog: Lagerartikel, Book on Demand, ausgew. Medienartikel, Relevanz: 0002, Tendenz: -1, Unterkatalog: AK, Unterkatalog: Bücher, Unterkatalog: Hardcover, Unterkatalog: Lagerartikel, WolkenId: 119035122,00 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
RH56BFX-2R WR - RH56BFX - Dexterous Roboterhand mit Handgelenk, rechtsVergleich der Handmodelle von Inspire Robots RHBFX - hochdynamische Roboterhand mit Fokus auf Geschwindigkeit und Reaktionsfähigkeit, geeignet für Anwendungen mit häufigen schnellen Greif- und Bewegungswechseln. RHDFQ - Version mit erhöhter Greifkraft und robuster Konstruktion, ausgelegt für schwere Objekte und höhere Lastaufnahmen. RHDFX - ausgewogenes Allround-Modell der Dexterous Hands mit Balance aus Kraft, Geschwindigkeit und Kontrolle. RHDFTP - Schwerpunkt auf Pinzettengriffen und Feinmotorik, geeignet für kleine Bauteile oder präzise Montageaufgaben. RHE2 - erweiterte Version mit zusätzlichen Freiheitsgraden und Greifachsen für komplexe Manipulationsaufgaben und variierende Objektformen. Die RH56BFX-2R ist eine kompakte, elektrisch betriebene Roboterhand mit fünf Fingern und integriertem Handgelenk, entwickelt für präzise und schnelle Bewegungsabläufe in robotischen Systemen. Mit mehreren Freiheitsgraden und einer mehrgelenkigen Struktur ermöglicht sie eine realistische Nachbildung menschlicher Handbewegungen. Integrierte Kraftsensoren unterstützen eine kontrollierte Interaktion mit Objekten. Fünffinger-Roboterhand - anthropomorphe Konstruktion zur Nachbildung natürlicher Greifbewegungen und Gesten in robotischen Anwendungen. Integriertes Handgelenk - zusätzliche Bewegungsachsen ermöglichen erweiterte Positionierung und flexiblere Manipulation von Objekten. Hohe Bewegungsdynamik - ausgelegt für schnelle Fingerbewegungen und präzise Abläufe bei Manipulations- und Demonstrationsaufgaben. Integrierte Kraftsensorik - ermöglicht eine kontrollierte Kraftregelung und unterstützt sensibles Greifen sowie das Erfassen von Kontaktkräften. Mehrgelenkige Kinematik - mehrere Gelenke und Freiheitsgrade sorgen für flexible Bewegungen und komplexe Handpositionen. Industrielle Schnittstelle - RS485-Kommunikation für die Integration in Robotersysteme und Steuerplattformen. Kompakte Bauweise - geringes Gewicht erleichtert die Integration als Endeffektor in humanoide oder industrielle Roboterplattformen. Anwendungsbereiche Forschung und Entwicklung in der humanoiden Robotik Greif- und Manipulationsaufgaben in Robotersystemen Interaktive Demonstrationen und Gestensimulation Automatisierte Service- und Assistenzsysteme Prototyping und Ausbildung im Bereich Robotik Integration als Endeffektor in industrielle oder mobile Roboterplattformen Technische Daten Modell: RH56BFX-2R with wrist Ausführung: rechte Roboterhand mit Handgelenk Anzahl Finger: 5 Freiheitsgrade Hand: 6 Anzahl Gelenke: 12 Betriebsspannung: DC 24 V Steuerschnittstelle: RS485 Stromaufnahme, statisch: ca. 0,2 A Maximale Stromaufnahme: ca. 2 A Wiederholgenauigkeit: 0,20 mm Maximale Griffkraft Daumen: 6 N Maximale Griffkraft Finger: 4 N Kraftauflösung: 0,50 N7900,00 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
RH56BFX-2L WR - RH56BFX - Dexterous Roboterhand mit Handgelenk, linksVergleich der Handmodelle von Inspire Robots RHBFX - hochdynamische Roboterhand mit Fokus auf Geschwindigkeit und Reaktionsfähigkeit, geeignet für Anwendungen mit häufigen schnellen Greif- und Bewegungswechseln. RHDFQ - Version mit erhöhter Greifkraft und robuster Konstruktion, ausgelegt für schwere Objekte und höhere Lastaufnahmen. RHDFX - ausgewogenes Allround-Modell der Dexterous Hands mit Balance aus Kraft, Geschwindigkeit und Kontrolle. RHDFTP - Schwerpunkt auf Pinzettengriffen und Feinmotorik, geeignet für kleine Bauteile oder präzise Montageaufgaben. RHE2 - erweiterte Version mit zusätzlichen Freiheitsgraden und Greifachsen für komplexe Manipulationsaufgaben und variierende Objektformen. Die RH56BFX-2L ist eine kompakte, elektrisch betriebene Roboterhand mit fünf Fingern und integriertem Handgelenk, entwickelt für präzise und schnelle Bewegungsabläufe in robotischen Systemen. Mit mehreren Freiheitsgraden und einer mehrgelenkigen Struktur ermöglicht sie eine realistische Nachbildung menschlicher Handbewegungen. Integrierte Kraftsensoren unterstützen eine kontrollierte Interaktion mit Objekten. Fünffinger-Roboterhand - anthropomorphe Konstruktion zur Nachbildung natürlicher Greifbewegungen und Gesten in robotischen Anwendungen. Integriertes Handgelenk - zusätzliche Bewegungsachsen ermöglichen erweiterte Positionierung und flexiblere Manipulation von Objekten. Hohe Bewegungsdynamik - ausgelegt für schnelle Fingerbewegungen und präzise Abläufe bei Manipulations- und Demonstrationsaufgaben. Integrierte Kraftsensorik - ermöglicht eine kontrollierte Kraftregelung und unterstützt sensibles Greifen sowie das Erfassen von Kontaktkräften. Mehrgelenkige Kinematik - mehrere Gelenke und Freiheitsgrade sorgen für flexible Bewegungen und komplexe Handpositionen. Industrielle Schnittstelle - RS485-Kommunikation für die Integration in Robotersysteme und Steuerplattformen. Kompakte Bauweise - geringes Gewicht erleichtert die Integration als Endeffektor in humanoide oder industrielle Roboterplattformen. Anwendungsbereiche Forschung und Entwicklung in der humanoiden Robotik Greif- und Manipulationsaufgaben in Robotersystemen Interaktive Demonstrationen und Gestensimulation Automatisierte Service- und Assistenzsysteme Prototyping und Ausbildung im Bereich Robotik Integration als Endeffektor in industrielle oder mobile Roboterplattformen Technische Daten Modell: RH56BFX-2L with wrist Ausführung: linke Roboterhand mit Handgelenk Anzahl Finger: 5 Freiheitsgrade Hand: 6 Anzahl Gelenke: 12 Betriebsspannung: DC 24 V Steuerschnittstelle: RS485 Stromaufnahme, statisch: ca. 0,2 A Maximale Stromaufnahme: ca. 2 A Wiederholgenauigkeit: 0,20 mm Maximale Griffkraft Daumen: 6 N Maximale Griffkraft Finger: 4 N Kraftauflösung: 0,50 N7900,00 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter


-
Müssen ein Passagier und sein Gepäck immer zusammen im selben Flugzeug fliegen?
Ja, in der Regel müssen ein Passagier und sein Gepäck immer zusammen im selben Flugzeug fliegen. Dies dient der Sicherheit und Organisation des Flugverkehrs. Es gibt jedoch Ausnahmen, zum Beispiel wenn ein Passagier seinen Flug ändert oder sein Gepäck aufgrund von Umständen wie Überbuchung getrennt wird. **
-
Wie lange vor Abflug ist Boarding?
"Wie lange vor Abflug ist Boarding?" ist eine wichtige Frage, die Reisende oft stellen, um sicherzustellen, dass sie rechtzeitig am Gate sind. In der Regel beginnt das Boarding etwa 30-45 Minuten vor dem geplanten Abflug. Es ist ratsam, mindestens 45 Minuten vor dem Boarding am Gate zu sein, um genügend Zeit für Sicherheitskontrollen und eventuelle Wartezeiten zu haben. Fluggesellschaften können jedoch unterschiedliche Boarding-Zeiten haben, daher ist es immer ratsam, die genauen Informationen auf dem Flugticket oder der Website der Fluggesellschaft zu überprüfen. Es ist auch wichtig zu beachten, dass das Boarding pünktlich endet und Fluggäste, die zu spät am Gate erscheinen, möglicherweise nicht mehr an Bord gelassen werden. **
-
Wie viele Minuten vor Abflug ist Boarding?
Die Zeit, zu der das Boarding beginnt, hängt von der Fluggesellschaft und dem Flughafen ab. Normalerweise beginnt das Boarding etwa 30-45 Minuten vor dem geplanten Abflug. Es wird empfohlen, mindestens 30 Minuten vor dem Boarding am Gate zu sein, um genügend Zeit für die Sicherheitskontrolle und das Einsteigen zu haben. Es ist ratsam, die genauen Boarding-Zeiten für Ihren Flug im Voraus zu überprüfen, um Verzögerungen zu vermeiden. Insgesamt sollten Sie sich rechtzeitig am Gate einfinden, um einen reibungslosen Start Ihrer Reise zu gewährleisten. **
-
Was bedeutet Boarding Flughafen?
Was bedeutet Boarding Flughafen? Boarding am Flughafen bezieht sich auf den Prozess, bei dem Passagiere ihre Flugzeuge betreten. Dies beinhaltet das Überprüfen von Bordkarten, das Durchlaufen von Sicherheitskontrollen und das Einsteigen in das Flugzeug. Der Boarding-Vorgang erfolgt normalerweise einige Zeit vor dem geplanten Abflug, um sicherzustellen, dass alle Passagiere rechtzeitig an Bord sind. Es ist wichtig, pünktlich zu sein, um Verzögerungen zu vermeiden und einen reibungslosen Ablauf des Boardings zu gewährleisten. **
Wie kann ich mein Gepäck nach der Ankunft am Flughafen schnell und einfach abholen?
1. Folge den Schildern zur Gepäckausgabe, um zu deinem Gepäckband zu gelangen. 2. Suche nach deinem Gepäckstück anhand des Flugnummernschildes oder der Gepäckanhänger. 3. Sobald du dein Gepäck gefunden hast, nimm es vom Band und verlasse den Bereich der Gepäckausgabe. **
Bis wann vor Abflug Gepäck aufgeben?
"Bis wann vor Abflug muss ich mein Gepäck aufgeben?" ist eine wichtige Frage, da die Fristen je nach Fluggesellschaft und Flughafen variieren können. In der Regel wird empfohlen, spätestens 2 Stunden vor Abflug am Check-in-Schalter zu sein, um genügend Zeit für die Abgabe des Gepäcks und die Sicherheitskontrolle zu haben. Bei internationalen Flügen oder in Stoßzeiten kann es auch empfohlen werden, 3 Stunden vor Abflug einzuchecken. Es ist ratsam, sich vorab über die genauen Richtlinien der jeweiligen Fluggesellschaft zu informieren, um unangenehme Überraschungen zu vermeiden. In jedem Fall ist es besser, frühzeitig am Flughafen zu sein, um Stress und mögliche Verzögerungen zu vermeiden. **
Top-Angebote
Produkte zum Begriff Roboterhand:
-
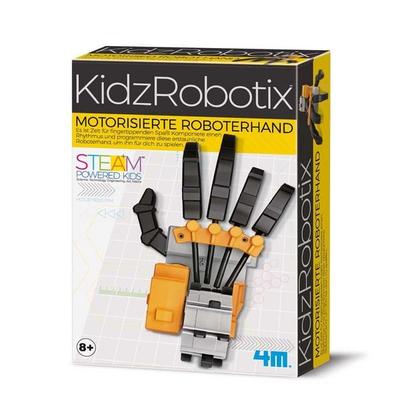
KidzRobotix: Motorisierte RoboterhandEntdecke Die Faszinierende Welt Der Robotik Und Anatomie Mit Dieser Motorisierten Roboterhand! Baue Die Hand Zusammen Und Programmiere Eigene Bewegungen Und Rhythmen – Die Finger Tippen Dann Im Takt Deiner Komposition! Durch Verschieben Der...21,99 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
PR 9083712 - Programmierbare Roboterhand uHandbitHand mit flexiblen Fingern und Gelenken ausgestattet, für präzise und realistische Bewegungen entwickelt, um leichte Objekte zu handhaben, was viele Möglichkeiten für Experimente bietet programmieren Sie die Fingerbewegungen, stellen Sie die Greifkraft ein, ... ideal zum Erforschen von Konzepten zur Objekterkennung, Objektmanipulation und Mensch-Maschine-Interaktion fortschrittliches Werkzeug, das für das Lernen von künstlicher Intelligenz und Robotik entwickelt wurde zwei Steuerungsmethoden: per micro:bit (nicht im Lieferumfang enthalten) oder über die mobile App220,95 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
Jansson, Tove: Reisen mit leichtem GepäckReisen mit leichtem Gepäck , In 12 Erzählungen von Menschen auf Reisen, Menschen in neuen Umgebungen nimmt Tove Jansson den Leser mit in die Fremde. In leichtem Ton, präzise und schnörkellos präsentiert sie komplizierte Charaktere. Mit diskretem Humor erzählt sie die skurrilsten Geschichten vom Fortkommen, Zurückkommen oder Ankommen bei sich selbst - ein großer Gewinn im Gepäck jedes Lesers. , Elektromotoren & -teile > Elektro- & Hybridautoteile , Erscheinungsjahr: 202009, Produktform: Leinen, Autoren: Jansson, Tove, Übersetzung: Kicherer, Birgitta, Seitenzahl/Blattzahl: 188, Keyword: Einsamkeit; Finnland; Helsinki; Mumins; Psychologie; Reisen; Skandinavien; Tove Jansson, Fachschema: Skandinavien / Roman, Erzählung, Fachkategorie: Belletristik: Themen, Stoffe, Motive: Psychologisches Innenleben~Belletristik: Themen, Stoffe, Motive: Soziales~Belletristik: Erzählungen, Kurzgeschichten, Short Stories, Region: Nordeuropa, Skandinavien, Zeitraum: Zweite Hälfte 20. Jahrhundert (1950 bis 1999 n. Chr.), Warengruppe: HC/Belletristik/Romane/Erzählungen, Fachkategorie: Moderne und zeitgenössische Belletristik, Thema: Entspannen, Text Sprache: ger, Originalsprache: swe, UNSPSC: 49019900, Warenverzeichnis für die Außenhandelsstatistik: 49019900, Verlag: Urachhaus/Geistesleben, Verlag: Urachhaus/Geistesleben, Verlag: Urachhaus, Länge: 218, Breite: 142, Höhe: 25, Gewicht: 377, Produktform: Gebunden, Genre: Belletristik, Genre: Belletristik, Herkunftsland: DEUTSCHLAND (DE), Katalog: deutschsprachige Titel, Katalog: Gesamtkatalog, Katalog: Lagerartikel, Book on Demand, ausgew. Medienartikel, Relevanz: 0002, Tendenz: -1, Unterkatalog: AK, Unterkatalog: Bücher, Unterkatalog: Hardcover, Unterkatalog: Lagerartikel, WolkenId: 119035122,00 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Warum hat Luke Skywalker eine Roboterhand?
Luke Skywalker hat eine Roboterhand, weil er im Kampf gegen Darth Vader in "Star Wars: Episode V - Das Imperium schlägt zurück" seine rechte Hand verliert. Um seine Funktionalität wiederherzustellen, bekommt er eine Prothese in Form einer Roboterhand. Diese dient als Ersatz für seine verlorene Hand und ermöglicht es ihm, seine motorischen Fähigkeiten wiederzuerlangen. **
-
Wie trägt die Flughafen-Sicherheit zur Gewährleistung der Passagier- und Flugzeug-Sicherheit bei?
Die Flughafen-Sicherheit überwacht und kontrolliert den Zugang zum Flughafen, um unerwünschte Personen und gefährliche Gegenstände fernzuhalten. Sie führt Sicherheitskontrollen an Passagieren und Gepäck durch, um potenzielle Bedrohungen zu identifizieren und zu verhindern. Durch diese Maßnahmen trägt die Flughafen-Sicherheit dazu bei, die Sicherheit der Passagiere und Flugzeuge zu gewährleisten. **
-
Müssen ein Passagier und sein Gepäck immer zusammen im selben Flugzeug fliegen?
Ja, in der Regel müssen ein Passagier und sein Gepäck immer zusammen im selben Flugzeug fliegen. Dies dient der Sicherheit und Organisation des Flugverkehrs. Es gibt jedoch Ausnahmen, zum Beispiel wenn ein Passagier seinen Flug ändert oder sein Gepäck aufgrund von Umständen wie Überbuchung getrennt wird. **
-
Wie lange vor Abflug ist Boarding?
"Wie lange vor Abflug ist Boarding?" ist eine wichtige Frage, die Reisende oft stellen, um sicherzustellen, dass sie rechtzeitig am Gate sind. In der Regel beginnt das Boarding etwa 30-45 Minuten vor dem geplanten Abflug. Es ist ratsam, mindestens 45 Minuten vor dem Boarding am Gate zu sein, um genügend Zeit für Sicherheitskontrollen und eventuelle Wartezeiten zu haben. Fluggesellschaften können jedoch unterschiedliche Boarding-Zeiten haben, daher ist es immer ratsam, die genauen Informationen auf dem Flugticket oder der Website der Fluggesellschaft zu überprüfen. Es ist auch wichtig zu beachten, dass das Boarding pünktlich endet und Fluggäste, die zu spät am Gate erscheinen, möglicherweise nicht mehr an Bord gelassen werden. **
Ähnliche Suchbegriffe für Roboterhand
-
RH56BFX-2R WR - RH56BFX - Dexterous Roboterhand mit Handgelenk, rechtsVergleich der Handmodelle von Inspire Robots RHBFX - hochdynamische Roboterhand mit Fokus auf Geschwindigkeit und Reaktionsfähigkeit, geeignet für Anwendungen mit häufigen schnellen Greif- und Bewegungswechseln. RHDFQ - Version mit erhöhter Greifkraft und robuster Konstruktion, ausgelegt für schwere Objekte und höhere Lastaufnahmen. RHDFX - ausgewogenes Allround-Modell der Dexterous Hands mit Balance aus Kraft, Geschwindigkeit und Kontrolle. RHDFTP - Schwerpunkt auf Pinzettengriffen und Feinmotorik, geeignet für kleine Bauteile oder präzise Montageaufgaben. RHE2 - erweiterte Version mit zusätzlichen Freiheitsgraden und Greifachsen für komplexe Manipulationsaufgaben und variierende Objektformen. Die RH56BFX-2R ist eine kompakte, elektrisch betriebene Roboterhand mit fünf Fingern und integriertem Handgelenk, entwickelt für präzise und schnelle Bewegungsabläufe in robotischen Systemen. Mit mehreren Freiheitsgraden und einer mehrgelenkigen Struktur ermöglicht sie eine realistische Nachbildung menschlicher Handbewegungen. Integrierte Kraftsensoren unterstützen eine kontrollierte Interaktion mit Objekten. Fünffinger-Roboterhand - anthropomorphe Konstruktion zur Nachbildung natürlicher Greifbewegungen und Gesten in robotischen Anwendungen. Integriertes Handgelenk - zusätzliche Bewegungsachsen ermöglichen erweiterte Positionierung und flexiblere Manipulation von Objekten. Hohe Bewegungsdynamik - ausgelegt für schnelle Fingerbewegungen und präzise Abläufe bei Manipulations- und Demonstrationsaufgaben. Integrierte Kraftsensorik - ermöglicht eine kontrollierte Kraftregelung und unterstützt sensibles Greifen sowie das Erfassen von Kontaktkräften. Mehrgelenkige Kinematik - mehrere Gelenke und Freiheitsgrade sorgen für flexible Bewegungen und komplexe Handpositionen. Industrielle Schnittstelle - RS485-Kommunikation für die Integration in Robotersysteme und Steuerplattformen. Kompakte Bauweise - geringes Gewicht erleichtert die Integration als Endeffektor in humanoide oder industrielle Roboterplattformen. Anwendungsbereiche Forschung und Entwicklung in der humanoiden Robotik Greif- und Manipulationsaufgaben in Robotersystemen Interaktive Demonstrationen und Gestensimulation Automatisierte Service- und Assistenzsysteme Prototyping und Ausbildung im Bereich Robotik Integration als Endeffektor in industrielle oder mobile Roboterplattformen Technische Daten Modell: RH56BFX-2R with wrist Ausführung: rechte Roboterhand mit Handgelenk Anzahl Finger: 5 Freiheitsgrade Hand: 6 Anzahl Gelenke: 12 Betriebsspannung: DC 24 V Steuerschnittstelle: RS485 Stromaufnahme, statisch: ca. 0,2 A Maximale Stromaufnahme: ca. 2 A Wiederholgenauigkeit: 0,20 mm Maximale Griffkraft Daumen: 6 N Maximale Griffkraft Finger: 4 N Kraftauflösung: 0,50 N7900,00 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
RH56BFX-2L WR - RH56BFX - Dexterous Roboterhand mit Handgelenk, linksVergleich der Handmodelle von Inspire Robots RHBFX - hochdynamische Roboterhand mit Fokus auf Geschwindigkeit und Reaktionsfähigkeit, geeignet für Anwendungen mit häufigen schnellen Greif- und Bewegungswechseln. RHDFQ - Version mit erhöhter Greifkraft und robuster Konstruktion, ausgelegt für schwere Objekte und höhere Lastaufnahmen. RHDFX - ausgewogenes Allround-Modell der Dexterous Hands mit Balance aus Kraft, Geschwindigkeit und Kontrolle. RHDFTP - Schwerpunkt auf Pinzettengriffen und Feinmotorik, geeignet für kleine Bauteile oder präzise Montageaufgaben. RHE2 - erweiterte Version mit zusätzlichen Freiheitsgraden und Greifachsen für komplexe Manipulationsaufgaben und variierende Objektformen. Die RH56BFX-2L ist eine kompakte, elektrisch betriebene Roboterhand mit fünf Fingern und integriertem Handgelenk, entwickelt für präzise und schnelle Bewegungsabläufe in robotischen Systemen. Mit mehreren Freiheitsgraden und einer mehrgelenkigen Struktur ermöglicht sie eine realistische Nachbildung menschlicher Handbewegungen. Integrierte Kraftsensoren unterstützen eine kontrollierte Interaktion mit Objekten. Fünffinger-Roboterhand - anthropomorphe Konstruktion zur Nachbildung natürlicher Greifbewegungen und Gesten in robotischen Anwendungen. Integriertes Handgelenk - zusätzliche Bewegungsachsen ermöglichen erweiterte Positionierung und flexiblere Manipulation von Objekten. Hohe Bewegungsdynamik - ausgelegt für schnelle Fingerbewegungen und präzise Abläufe bei Manipulations- und Demonstrationsaufgaben. Integrierte Kraftsensorik - ermöglicht eine kontrollierte Kraftregelung und unterstützt sensibles Greifen sowie das Erfassen von Kontaktkräften. Mehrgelenkige Kinematik - mehrere Gelenke und Freiheitsgrade sorgen für flexible Bewegungen und komplexe Handpositionen. Industrielle Schnittstelle - RS485-Kommunikation für die Integration in Robotersysteme und Steuerplattformen. Kompakte Bauweise - geringes Gewicht erleichtert die Integration als Endeffektor in humanoide oder industrielle Roboterplattformen. Anwendungsbereiche Forschung und Entwicklung in der humanoiden Robotik Greif- und Manipulationsaufgaben in Robotersystemen Interaktive Demonstrationen und Gestensimulation Automatisierte Service- und Assistenzsysteme Prototyping und Ausbildung im Bereich Robotik Integration als Endeffektor in industrielle oder mobile Roboterplattformen Technische Daten Modell: RH56BFX-2L with wrist Ausführung: linke Roboterhand mit Handgelenk Anzahl Finger: 5 Freiheitsgrade Hand: 6 Anzahl Gelenke: 12 Betriebsspannung: DC 24 V Steuerschnittstelle: RS485 Stromaufnahme, statisch: ca. 0,2 A Maximale Stromaufnahme: ca. 2 A Wiederholgenauigkeit: 0,20 mm Maximale Griffkraft Daumen: 6 N Maximale Griffkraft Finger: 4 N Kraftauflösung: 0,50 N7900,00 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
RH56BFX-2R WOW - RH56BFX - Dexterous Roboterhand ohne Handgelenk, rechtsVergleich der Handmodelle von Inspire Robots RHBFX - hochdynamische Roboterhand mit Fokus auf Geschwindigkeit und Reaktionsfähigkeit, geeignet für Anwendungen mit häufigen schnellen Greif- und Bewegungswechseln. RHDFQ - Version mit erhöhter Greifkraft und robuster Konstruktion, ausgelegt für schwere Objekte und höhere Lastaufnahmen. RHDFX - ausgewogenes Allround-Modell der Dexterous Hands mit Balance aus Kraft, Geschwindigkeit und Kontrolle. RHDFTP - Schwerpunkt auf Pinzettengriffen und Feinmotorik, geeignet für kleine Bauteile oder präzise Montageaufgaben. RHE2 - erweiterte Version mit zusätzlichen Freiheitsgraden und Greifachsen für komplexe Manipulationsaufgaben und variierende Objektformen. Die RH56BFX-2R ist eine elektrisch betriebene, anthropomorphe Roboterhand mit fünf Fingern für präzise und schnelle Manipulationsaufgaben in robotischen Systemen. Die Konstruktion der RH56BFX-Serie legt den Schwerpunkt auf hohe Bewegungsdynamik und fein abgestimmte Fingerbewegungen bei gleichzeitig integrierter Kraftsensorik. Dadurch eignet sich die Hand besonders für Anwendungen mit schnellen Greif- und Gestenbewegungen sowie kontrollierter Interaktion mit Objekten. Anthropomorphe Fünffingerkonstruktion - ermöglicht natürliche Greifbewegungen, Gesten und präzise Manipulationsabläufe ähnlich einer menschlichen Hand. Hohe Bewegungsdynamik - optimiert für schnelle Fingerbewegungen und reaktionsfähige Manipulation, charakteristisch für die RH56BFX Serie. Integrierte Kraftsensorik - mehrere Kraftsensoren unterstützen eine kontrollierte Greifkraftregelung und ermöglichen sensibles Greifen. Mehrgelenkige Kinematik - sechs Freiheitsgrade und zwölf Gelenke erlauben komplexe Fingerbewegungen und verschiedene Greifarten. Linearantriebe mit Servotechnik - interne Mikro-Linearantriebe steuern die Fingermechanik für präzise Positionierung und reproduzierbare Bewegungen. Robotik-Integration - Unterstützung von RS485-Kommunikation und ROS-Umgebungen erleichtert die Integration in Forschungs- und Robotikplattformen. Anwendungsbereiche Forschung und Entwicklung in der humanoiden Robotik Greif- und Manipulationsaufgaben in Robotersystemen Interaktive Demonstrationen und Gestensimulation Automatisierte Service- und Assistenzsysteme Prototyping und Ausbildung im Bereich Robotik Integration als Endeffektor in industrielle oder mobile Roboterplattformen Technische Daten Ausführung: rechte Roboterhand ohne Handgelenk Serie: RH56BFX Anzahl Finger: 5 Freiheitsgrade: 6 Anzahl Gelenke: 12 Gewicht: ca. 540 g Betriebsspannung: DC 24 V ±10 % Steuerschnittstelle: RS485 Leerlaufstrom: ca. 0,20 A Maximale Stromaufnahme: ca. 2 A Wiederholgenauigkeit: ±0,20 mm Maximale Griffkraft Daumen: 6 N Maximale Griffkraft Finger: 4 N Kraftauflösung: 0,50 N Daumenrotationsbereich seitlich: >65° Daumenrotationsgeschwindigkeit: 235°/s Daumenbeugungsgeschwindigkeit: 150°/s Fingerbeugungsgeschwindigkeit: 570°/s6500,00 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
RH56BFX-2L WOW - RH56BFX - Dexterous Roboterhand ohne Handgelenk, linksVergleich der Handmodelle von Inspire Robots RHBFX - hochdynamische Roboterhand mit Fokus auf Geschwindigkeit und Reaktionsfähigkeit, geeignet für Anwendungen mit häufigen schnellen Greif- und Bewegungswechseln. RHDFQ - Version mit erhöhter Greifkraft und robuster Konstruktion, ausgelegt für schwere Objekte und höhere Lastaufnahmen. RHDFX - ausgewogenes Allround-Modell der Dexterous Hands mit Balance aus Kraft, Geschwindigkeit und Kontrolle. RHDFTP - Schwerpunkt auf Pinzettengriffen und Feinmotorik, geeignet für kleine Bauteile oder präzise Montageaufgaben. RHE2 - erweiterte Version mit zusätzlichen Freiheitsgraden und Greifachsen für komplexe Manipulationsaufgaben und variierende Objektformen. Die RH56BFX-2L ist eine elektrisch betriebene, anthropomorphe Roboterhand mit fünf Fingern für präzise und schnelle Manipulationsaufgaben in robotischen Systemen. Die Konstruktion der RH56BFX-Serie legt den Schwerpunkt auf hohe Bewegungsdynamik und fein abgestimmte Fingerbewegungen bei gleichzeitig integrierter Kraftsensorik. Dadurch eignet sich die Hand besonders für Anwendungen mit schnellen Greif- und Gestenbewegungen sowie kontrollierter Interaktion mit Objekten. Anthropomorphe Fünffingerkonstruktion - ermöglicht natürliche Greifbewegungen, Gesten und präzise Manipulationsabläufe ähnlich einer menschlichen Hand. Hohe Bewegungsdynamik - optimiert für schnelle Fingerbewegungen und reaktionsfähige Manipulation, charakteristisch für die RH56BFX Serie. Integrierte Kraftsensorik - mehrere Kraftsensoren unterstützen eine kontrollierte Greifkraftregelung und ermöglichen sensibles Greifen. Mehrgelenkige Kinematik - sechs Freiheitsgrade und zwölf Gelenke erlauben komplexe Fingerbewegungen und verschiedene Greifarten. Linearantriebe mit Servotechnik - interne Mikro-Linearantriebe steuern die Fingermechanik für präzise Positionierung und reproduzierbare Bewegungen. Robotik-Integration - Unterstützung von RS485-Kommunikation und ROS-Umgebungen erleichtert die Integration in Forschungs- und Robotikplattformen. Anwendungsbereiche Forschung und Entwicklung in der humanoiden Robotik Greif- und Manipulationsaufgaben in Robotersystemen Interaktive Demonstrationen und Gestensimulation Automatisierte Service- und Assistenzsysteme Prototyping und Ausbildung im Bereich Robotik Integration als Endeffektor in industrielle oder mobile Roboterplattformen Technische Daten Ausführung: linke Roboterhand ohne Handgelenk Serie: RH56BFX Anzahl Finger: 5 Freiheitsgrade: 6 Anzahl Gelenke: 12 Gewicht: ca. 540 g Betriebsspannung: DC 24 V ±10 % Steuerschnittstelle: RS485 Leerlaufstrom: ca. 0,20 A Maximale Stromaufnahme: ca. 2 A Wiederholgenauigkeit: ±0,20 mm Maximale Griffkraft Daumen: 6 N Maximale Griffkraft Finger: 4 N Kraftauflösung: 0,50 N Daumenrotationsbereich seitlich: >65° Daumenrotationsgeschwindigkeit: 235°/s Daumenbeugungsgeschwindigkeit: 150°/s Fingerbeugungsgeschwindigkeit: 570°/s6500,00 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
Wie viele Minuten vor Abflug ist Boarding?
Die Zeit, zu der das Boarding beginnt, hängt von der Fluggesellschaft und dem Flughafen ab. Normalerweise beginnt das Boarding etwa 30-45 Minuten vor dem geplanten Abflug. Es wird empfohlen, mindestens 30 Minuten vor dem Boarding am Gate zu sein, um genügend Zeit für die Sicherheitskontrolle und das Einsteigen zu haben. Es ist ratsam, die genauen Boarding-Zeiten für Ihren Flug im Voraus zu überprüfen, um Verzögerungen zu vermeiden. Insgesamt sollten Sie sich rechtzeitig am Gate einfinden, um einen reibungslosen Start Ihrer Reise zu gewährleisten. **
-
Was bedeutet Boarding Flughafen?
Was bedeutet Boarding Flughafen? Boarding am Flughafen bezieht sich auf den Prozess, bei dem Passagiere ihre Flugzeuge betreten. Dies beinhaltet das Überprüfen von Bordkarten, das Durchlaufen von Sicherheitskontrollen und das Einsteigen in das Flugzeug. Der Boarding-Vorgang erfolgt normalerweise einige Zeit vor dem geplanten Abflug, um sicherzustellen, dass alle Passagiere rechtzeitig an Bord sind. Es ist wichtig, pünktlich zu sein, um Verzögerungen zu vermeiden und einen reibungslosen Ablauf des Boardings zu gewährleisten. **
-
Wie kann ich mein Gepäck nach der Ankunft am Flughafen schnell und einfach abholen?
1. Folge den Schildern zur Gepäckausgabe, um zu deinem Gepäckband zu gelangen. 2. Suche nach deinem Gepäckstück anhand des Flugnummernschildes oder der Gepäckanhänger. 3. Sobald du dein Gepäck gefunden hast, nimm es vom Band und verlasse den Bereich der Gepäckausgabe. **
-
Bis wann vor Abflug Gepäck aufgeben?
"Bis wann vor Abflug muss ich mein Gepäck aufgeben?" ist eine wichtige Frage, da die Fristen je nach Fluggesellschaft und Flughafen variieren können. In der Regel wird empfohlen, spätestens 2 Stunden vor Abflug am Check-in-Schalter zu sein, um genügend Zeit für die Abgabe des Gepäcks und die Sicherheitskontrolle zu haben. Bei internationalen Flügen oder in Stoßzeiten kann es auch empfohlen werden, 3 Stunden vor Abflug einzuchecken. Es ist ratsam, sich vorab über die genauen Richtlinien der jeweiligen Fluggesellschaft zu informieren, um unangenehme Überraschungen zu vermeiden. In jedem Fall ist es besser, frühzeitig am Flughafen zu sein, um Stress und mögliche Verzögerungen zu vermeiden. **
* Alle Preise verstehen sich inklusive der gesetzlichen Mehrwertsteuer und ggf. zuzüglich Versandkosten. Die Angebotsinformationen basieren auf den Angaben des jeweiligen Shops und werden über automatisierte Prozesse aktualisiert. Eine Aktualisierung in Echtzeit findet nicht statt, so dass es im Einzelfall zu Abweichungen kommen kann. ** Hinweis: Teile dieses Inhalts wurden von KI erstellt.